 中文
 English
 Español
 Francés
 Русский
 Português
 العربية
 Deutsch
 Italiano
 한국인
 Melayu
 Việt
 bahasa Indonesia
 қазақ
 Nederlands
 Ελληνικά
 Magyar
 čeština
 Suomalainen
 Filipino
การควบคุมนักบินบน XN13: สิ่งที่มันเปลี่ยนแปลงจริง ๆ
การควบคุมนักบินบน XN13: สิ่งที่มันเปลี่ยนแปลงจริง ๆ
เอกสารข้อมูลจำเพาะของเราระบุว่า “การควบคุมแบบไพลอต” เป็นคุณสมบัติหนึ่ง นี่คือสิ่งที่เคลื่อนที่แตกต่างออกไปภายในวงจรไฮดรอลิกเมื่อเทียบกับคันโยกเชิงกล และแต่ละแบบแลกอะไรมา

สเปกจริงที่บทความนี้อธิบาย
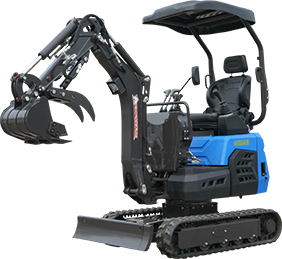
ของเรารถขุดขนาดเล็ก XN13 หน้าเว็บระบุไพลอตคอนโทรลไว้ในคุณสมบัติต่าง ๆ ควบคู่กับบูมสวิง แชสซีแบบยืดหด และกระบอกบูมที่ติดตั้งด้านบนซึ่งกล่าวถึงในบทความที่เกี่ยวข้องของเรา. “ไพลอตคอนโทรล” เป็นสถาปัตยกรรมการควบคุมที่เฉพาะเจาะจงและมีเอกสารอธิบายไว้อย่างดี ไม่ใช่ข้ออ้างเรื่องความสบายแบบคลุมเครือ และการเข้าใจอย่างแม่นยำว่ามันเปลี่ยนแปลงอะไรจะช่วยให้คุณตัดสินได้ว่ามันสำคัญต่อวิธีที่คุณวางแผนจะใช้งานเครื่องหรือไม่
สองวิธีที่แตกต่างกันในการเลื่อนสปูลวาล์ว
ทุกฟังก์ชันของรถขุด ไม่ว่าจะเป็นบูม แขน บุ้งกี๋ หรือการสวิง ล้วนถูกควบคุมในที่สุดโดยสปูลวาล์วไฮดรอลิกหลักที่เลื่อนตำแหน่งเพื่อส่งของไหลแรงดันสูงไปยังจุดที่ต้องการ คำถามคืออะไรกันแน่ที่เคลื่อนสปูลนั้นเมื่อคุณดันจอยสติกหรือคันโยก
การควบคุมเชิงกล: คุณเลื่อนสปูลโดยตรง
บนเครื่องควบคุมเชิงกล คันโยกเชื่อมต่อทางกายภาพกับสปูลวาล์วหลักผ่านกลไกเชื่อมโยง คำอธิบายทางอุตสาหกรรมของระบบนี้มีความสอดคล้องกัน: เมื่อคุณดันคันโยก คุณกำลังเลื่อนสปูลโดยตรง โดยต้านทานแรงของสปริงคืนตัวภายในวาล์วเอง ไม่มีขั้นตอนไฮดรอลิกกลางใดๆ
การควบคุมแบบไพลอต: จอยสติ๊กส่งสัญญาณ ไม่ใช่การดัน
บนเครื่องควบคุมแบบไพลอต จอยสติ๊กไม่ได้สัมผัสสปูลหลักเลย เอกสารทางอุตสาหกรรมเกี่ยวกับระบบไพลอตของรถขุดขนาดเล็กอธิบายไว้อย่างตรงไปตรงมา: การขยับจอยสติ๊กจะปรับสัญญาณไพลอตแรงดันต่ำ และแรงดันไพลอตนั้นคือสิ่งที่เลื่อนสปูลวาล์วหลัก คำอธิบายทางอุตสาหกรรมหนึ่งเปรียบเทียบโดยตรงกับพวงมาลัยเพาเวอร์ในรถยนต์: อินพุตเล็กและเบาสั่งให้แรงไฮดรอลิกที่ใหญ่กว่ามากทำงานจริง
สิ่งที่เปลี่ยนแปลงในทางปฏิบัติ
1. แรงที่ใช้และความเหนื่อยล้า
นี่คือความแตกต่างที่ถูกรายงานอย่างสม่ำเสมอที่สุดจากแหล่งข้อมูลของผู้ปฏิบัติงานและอุตสาหกรรม คันโยกกลไกกำหนดให้คุณต้องเอาชนะแรงต้านของสปริงวาล์วทางกายภาพในทุกการเคลื่อนไหวตลอดทั้งวัน จอยสติ๊กไพล็อตต้องการเพียงแรงพอที่จะปรับสัญญาณแรงดันต่ำ แหล่งข้อมูลอุตสาหกรรมที่อธิบายการแลกเปลี่ยนนี้ระบุว่าการควบคุมแบบกลไกมักนำไปสู่การรายงานความเหนื่อยล้าของข้อมือและแขนที่สูงขึ้น โดยเฉพาะตลอดทั้งกะ
2. การเคลื่อนไหวแบบผสมผสานรวมกัน
การขุดจริงแทบไม่เคยใช้ฟังก์ชันเดียวในแต่ละครั้ง การม้วนบุ้งกี๋ขณะสวิง หรือการยกบูมขึ้นขณะม้วนบุ้งกี๋ ถือเป็นงานปกติ การเปรียบเทียบในอุตสาหกรรมอธิบายว่ากลไกเชื่อมโยงเชิงกลมีแนวโน้มให้ความรู้สึก “ติดขัด” เมื่อขยับคันโยกสองตัวพร้อมกัน เนื่องจากกลไกทางกายภาพนั้นแท้จริงแล้วกำลังแย่งตำแหน่งกัน เส้นทางสัญญาณไฮดรอลิกของระบบไพลอตไม่มีการรบกวนทางกายภาพแบบเดียวกัน ซึ่งแหล่งข้อมูลอธิบายว่าช่วยให้การเคลื่อนไหวพร้อมกันลื่นไหลและผสานกันได้มากกว่า
3. การตอบสนองด้วยการสัมผัส: จุดเดียวที่ระบบกลไกได้เปรียบ
นี่คือการแลกเปลี่ยนที่แท้จริง ไม่ใช่ข้อโต้แย้งต่อการควบคุมแบบไพลอตโดยทั่วไป บนคันบังคับเชิงกล เมื่อถังขุดกระแทกกับหินที่ฝังอยู่หรือวัตถุแข็งระหว่างการขุด เอกสารในอุตสาหกรรมอธิบายว่าผู้ปฏิบัติงานจะรู้สึกถึงแรงต้านนั้นโดยตรงผ่านกลไกเชื่อมโยง ในรูปของแรงกดที่เพิ่มขึ้นบนคันบังคับเอง ซึ่งให้การเตือนทางกายภาพทันทีก่อนที่ความเสียหายจะเกิดขึ้น ระบบไพลอตที่มีความรู้สึกของจอยสติ๊กที่เบาและสม่ำเสมอไม่ได้ส่งผ่านแรงต้านเชิงกลดิบแบบเดียวกันในลักษณะเดียวกัน เนื่องจากมือของผู้ปฏิบัติงานกำลังปรับสัญญาณ ไม่ได้ต่อสู้กับภาระโดยตรง
4. ต้นทุนและความซับซ้อน
ระบบกลไกนั้นเรียบง่ายกว่า: ไม่มีปั๊มนำร่อง ไม่มีท่อนำร่องแรงดันต่ำ ไม่มีตัวกรองนำร่องที่ต้องบำรุงรักษา แหล่งข่าวในอุตสาหกรรมระบุว่าระบบควบคุมเชิงกลมีราคาถูกกว่าเครื่องที่ใช้ระบบควบคุมแบบนำร่องที่เทียบเคียงได้ประมาณ 2,000 ถึง 5,000 ดอลลาร์ และยังระบุว่าช่วยหลีกเลี่ยงความเสี่ยงจากการรั่วไหลของท่อนำร่องภายในห้องโดยสาร ระบบนำร่องเพิ่มชิ้นส่วนและต้องพึ่งพาน้ำมันไฮดรอลิกที่สะอาดในวงจรนำร่องเพื่อรักษาความรู้สึกเบาและสม่ำเสมอให้ทำงานได้อย่างถูกต้องตลอดเวลา
เคียงข้างกัน
| ระบบควบคุมแบบนำร่อง (XN13) | คันโยกกลไก (แบบคลาสสิก) | |
|---|---|---|
| แรงที่ใช้กับจอยสติ๊ก/คันโยก | เบา | สูงกว่า ต้องออกแรงต้านแรงสปริง |
| ความรู้สึกของการเคลื่อนไหวแบบผสม/รวม | เรียบ | อาจรู้สึกกระตุกเมื่อป้อนคำสั่งผสม |
| การตอบสนองสัมผัสโดยตรง (เมื่อชนวัตถุแข็ง) | ลดลง | โดยตรง ทันทีทันใด |
| ต้นทุนเริ่มต้น | สูงกว่า | ถูกกว่าประมาณ 2,000–5,000 ดอลลาร์ |
| ความซับซ้อนของระบบ / การบำรุงรักษา | ปั๊มนำร่อง ท่อ กรอง ที่ต้องบำรุงรักษา | ชิ้นส่วนน้อยลง |
| ความเหนื่อยล้าของผู้ปฏิบัติงานตลอดทั้งกะ | โดยทั่วไปต่ำกว่า | โดยทั่วไปสูงกว่า |
สิ่งนี้ไม่ได้หมายความว่า
ระบบควบคุมแบบไพล็อตไม่ใช่เพียง “ตัวเลือกพรีเมียม” และระบบกลไกก็ไม่ใช่เพียง “ตัวเลือกประหยัด” ในทุกแง่ที่สำคัญกับคุณ หากคุณให้ความสำคัญกับการรู้สึกได้แม่นยำเมื่อบุคเก็ตสัมผัสกับวัตถุแข็งใต้ดิน ปฏิกิริยาตอบสนองเชิงกลโดยตรงคือข้อได้เปรียบจริงและเฉพาะเจาะจง ไม่ใช่ข้อจำกัดของระบบรุ่นเก่า หากคุณใช้งานเครื่องตลอดทั้งกะและให้ความสำคัญกับการเคลื่อนไหวรวมที่ราบรื่นกว่า การลดแรงที่ต้องใช้ของระบบควบคุมแบบไพล็อตก็เป็นข้อได้เปรียบจริงและเฉพาะเจาะจงเช่นกัน ไม่มีระบบใดเป็นอัปเกรดที่เหนือกว่าอีกระบบในทุกด้าน พวกมันเป็นสองวิธีที่แตกต่างกันในการเชื่อมมือของคุณเข้ากับวงจรไฮดรอลิก ซึ่งเหมาะกับลำดับความสำคัญที่ต่างกัน
สิ่งที่ควรถามก่อนเปรียบเทียบรถขุดขนาดเล็กสองรุ่น
ระบบควบคุมบนรุ่นเฉพาะนี้เป็นแบบไพล็อตหรือแบบกลไก และสิ่งนั้นเป็นออปชันหรือเป็นแบบตายตัว
หากเป็นแบบไพล็อต ตัววงจรไพล็อตต้องบำรุงรักษาอย่างไรบ้าง ทั้งการเปลี่ยนไส้กรอง มาตรฐานความสะอาดของน้ำมันไฮดรอลิก
หากคุณมักขุดในดินหินหรือดินที่มีเศษวัสดุมาก คุณเคยทดสอบไหมว่าแต่ละระบบให้ความรู้สึกอย่างไรเมื่อชนวัตถุแข็ง
ส่วนต่างราคาที่แท้จริงระหว่างระบบควบคุมสองประเภทสำหรับรุ่นที่คุณกำลังเปรียบเทียบคือเท่าไร?
ส่งสภาพพื้นดินโดยทั่วไปของคุณและจำนวนชั่วโมงที่เครื่องจักรทำงานต่อวันให้เราผ่านช่องทางของเรา แบบฟอร์มสอบถามของเรา, และเราสามารถช่วยคุณพิจารณาว่าระบบควบคุมแบบใดเหมาะกับงานของคุณ คุณสามารถดูข้อมูลจำเพาะฉบับเต็มได้ที่ หน้าผลิตภัณฑ์เอ็กซ์เอ็น 13.
คำถามที่พบบ่อย
“ไพล็อตคอนโทรล” บนเอ็กซ์เอ็น 13 หมายถึงอะไร?
หมายความว่าจอยสติกไม่ได้เคลื่อนวาล์วไฮดรอลิกหลักโดยตรง แต่จะปรับสัญญาณไพล็อตความดันต่ำซึ่งเลื่อนสปูลวาล์วหลัก หลักการคล้ายกับพวงมาลัยเพาเวอร์
ไพล็อตคอนโทรลใช้งานง่ายกว่าคันโยกกลไกหรือไม่?
โดยทั่วไปต้องใช้แรงกายน้อยกว่า และมีรายงานว่าทำให้เหนื่อยล้าน้อยลงตลอดกะการทำงานเต็มรูปแบบ เนื่องจากผู้ปฏิบัติงานไม่ได้ออกแรงต้านแรงสปริงของวาล์วหลักโดยตรง
ไพล็อตคอนโทรลสูญเสียความรู้สึกสัมผัสเมื่อชนวัตถุแข็งใต้ดินหรือไม่?
มันลดการป้อนกลับเชิงกลโดยตรงนั้นเมื่อเทียบกับคันโยกที่เชื่อมโยงทางกายภาพกับวาล์ว การควบคุมเชิงกลเป็นพื้นที่เฉพาะด้านหนึ่งที่การเชื่อมโยงโดยตรงมีข้อได้เปรียบอย่างแท้จริง
การควบคุมเชิงกลมีราคาถูกกว่าหรือไม่
โดยทั่วไปแล้วใช่ แหล่งข้อมูลในอุตสาหกรรมระบุว่าเครื่องที่ใช้การควบคุมเชิงกลมีราคาต่ำกว่าเครื่องรุ่นควบคุมแบบไพล็อตที่เทียบเคียงได้ประมาณ 2,000 ถึง 5,000 ดอลลาร์สหรัฐ สะท้อนถึงระบบที่เรียบง่ายกว่าซึ่งมีชิ้นส่วนน้อยกว่า
การควบคุมแบบไพล็อตต้องบำรุงรักษาเป็นพิเศษหรือไม่
ใช่ วงจรไพล็อตอาศัยน้ำมันไฮดรอลิกที่สะอาดและไส้กรองไพล็อตที่ทำงานได้ดี เพื่อรักษาความรู้สึกในการควบคุมที่เบาและสม่ำเสมอให้ทำงานได้อย่างถูกต้องเมื่อเวลาผ่านไป
การควบคุมแบบใดดีกว่าสำหรับการเคลื่อนไหวแบบผสม เช่น การสวิงพร้อมกับการม้วนถังขุด
การควบคุมแบบไพล็อตโดยทั่วไปจะนุ่มนวลกว่าสำหรับการเคลื่อนไหวผสมที่ทำพร้อมกัน เนื่องจากเส้นทางสัญญาณไฮดรอลิกของมันไม่มีการรบกวนจากการเชื่อมโยงทางกายภาพที่ระบบเชิงกลอาจมีได้
ความพร้อมใช้งานของคุณสมบัติแตกต่างกันไปตามรุ่นและการกำหนดค่า โปรดยืนยันข้อมูลจำเพาะปัจจุบันโดยตรงกับไรโนเซอรอสก่อนซื้อ การเปรียบเทียบพฤติกรรมของระบบควบคุมอธิบายหลักการทางวิศวกรรมของรถขุดขนาดเล็กทั่วไปที่รายงานทั่วทั้งอุตสาหกรรม และไม่ใช่ข้อกล่าวอ้างเกี่ยวกับผลิตภัณฑ์ของคู่แข่งรายใดรายหนึ่งโดยไรโนเซอรอส